我們在最短路徑時介紹了 Bellman-Ford 演算法和 Dijkstra's 演算法,在全點對最短路徑時介紹了 Floyd-Warshall 演算法,這些演算法究竟各自有什麼差別或優勢呢?我不能只學一個就好了嗎?
本篇文章將簡介幾個在遭遇最短路徑問題常見的狀況,來加深讀者對各個演算法的印象。
可能在讀完最短路徑時就有讀者已經想過:我幹嘛學 Bellman-Ford 演算法?Dijkstra's 演算法的時間複雜度不是嚴格好嗎?
別忘記,我們在最一開始介紹時假設了圖的邊權都是正值,那如果現在出現了負值,會發生什麼事呢?
沒錯,在以下範例,按照 Dijkstra's 演算法的做法來模擬會無法得到正確的最短路徑:
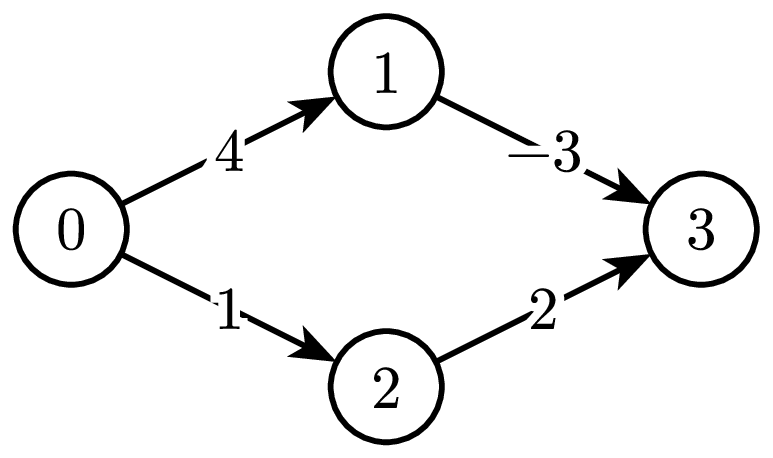
在上圖的這個例子中,假設我們用 $0$ 當作起點,Dijkstra's 演算法理論上會根據以下流程執行:
- 初始化每個人的距離成 $[0, \infty, \infty, \infty]$。
- $0$ 是目前距離最短的點,拿 $0$ 出來做鬆弛,距離此時變成 $[\color{gray}{0}, 4, 1, \infty]$。
- $2$ 是目前距離最短的點,拿 $2$ 出來做鬆弛,距離此時變成 $[\color{gray}{0}, 4, \color{gray}{1}, 3]$。
- $3$ 是目前距離最短的點,拿 $3$ 出來做鬆弛,距離此時變成 $[\color{gray}{0}, 4, \color{gray}{1}, \color{gray}{3}]$。
- $1$ 是目前距離最短的點,拿 $1$ 出來做鬆弛,距離此時變成 $[\color{gray}{0}, \color{gray}{4}, \color{gray}{1}, \color{gray}{3}]$。
- 此時需要注意的是,因為 $3$ 已經被拿出來過了,所以 $1$ 對 $3$ 的鬆弛並不會成功!
實際上,$0$ 到 $3$ 的最短路徑應該是 $1$ 才對,但上面的演算法流程卻會得到 $3$,造成錯誤。
讀者可能會想說:那我就不要管點有沒有被拿出來過,硬是鬆弛就好啦!可惜的是,這樣問題依然還是存在的,例如只要我們在 $3$ 後面增加一個點 $4$,這樣由於 $3$ 不會再被拿出來第二次,所以 $4$ 被鬆弛到時是用舊版的 $3$ 的距離去計算的,如此一來最短距離就錯了。
更細心的讀者可能還會發現到,我們在最短路徑裡實作的 $O(M\log M)$ Dijkstra's 演算法其實並沒有真的紀錄「一個點是否被拿出來過」,而是直接偷懶的只要發現一個點有被鬆弛成功就把點加進 priority_queue 裡面。用這樣的實作方式,確實還真的可以讓有負權的圖輸出正確,那問題到底在哪呢?
問題在一個點必須被拿出來很多次!
原本 Dijkstra's 演算法的時間複雜度就是建立在每個點只需要拿出來一次而已;既然現在每個點要拿出來很多次的話,這個複雜度分析當然就不正確了。更可怕的是,在有負權圖的情況下,我們介紹的這個 Dijkstra's 演算法實作,是真的會讓一個點被拿出來指數次的!
既然這麼可怕,那我們到底要怎麼對付負權圖呢?答案是使用 Bellman-Ford 演算法!
如果回顧 Bellman-Ford 演算法的介紹,就會發現他無論是在正確性還是複雜度上的分析,都沒有用到邊權得是正值的這個條件,因此在有負權的圖上,退一步使用 $O(NM)$ 的 Bellman-Ford 演算法才是正道。唯獨一件事情需要特別注意……
要注意什麼?就是當圖中有「負環」的時候會需要做特別處理,例如以下情況:
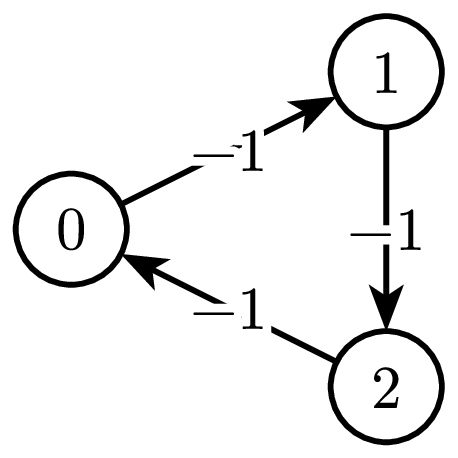
在這張圖上,從 $0$ 走到 $2$ 的最短路徑究竟是多短呢?答案是無限短!因為路徑可以不斷地照著 $$0\to 1\to 2\to 0\to 1\to 2\to \cdots$$ 的規律延伸下去,就可以永遠的讓最短距離變短。
那如果我們在這張圖執行 Bellman-Ford 演算法的話,究竟會發生什麼事呢?回想一下 Bellman-Ford 演算法的正確性證明:因為最長的最短距離至多只能使用 $N-1$ 條邊,所以跑 $N-1$ 輪鬆弛就可以算好所有點的最短路徑。
有負環的情況其實也就是用了無限條邊。反過來想的話,如果一個路徑用了超過 $N-1$ 條邊,那他一定有重複經過一個點兩次以上,這時我們只要把這個重複經過的點的「第一次經過」和「第二次經過」中間的片段拿出來,這段片段就肯定是一個環,如果這個環的權重和是非負值,那直接把這個環弄消失也不會讓最短距離變長;但如果權重和是負值的話,就代表這是一個負環!
因此,使用 Bellman-Ford 演算法其實可以很乾脆的利用以下方法處理有負環的圖:如果一個點在鬆弛 $N-1$ 輪之後還可以被鬆弛,那這個點肯定就可以被負環走到。
- 這裡其實還有一些細節沒有講清楚,就留給讀者自行思考。
綜上所述,讀者在解題時還請務必要想過一遍題目的限制究竟有沒有負邊,有的話是否有可能有負環呢?試著考慮了這些情況後再著手寫程式,才不會掉進無窮 WA 或 TLE 的陷阱裡。
Floyd-Warshall 演算法又簡潔又好寫,但真的只要看到全點對最短路徑就可以直接搬出 Floyd-Warshall 演算法嗎?
不妨看看限制稍微不一樣的全點對最短路徑題目:如果輸入的總點數和總邊數 $N, M$ 都不超過 $3000$ 呢?
此時執行 Floyd-Warshall 演算法會需要花上 $3000^3$ 的時間,是非常容易吃下 TLE 的,但注意到有個特別的地方是邊數跟點數差不多多,這時候其實我們要的不是跑 Floyd-Warshall 演算法,而是跑 $N$ 次 Dijkstra's 演算法,也就是把每個點都當成起點跑一次,就可以在 $O(NM\log M)$ 的時間內得到全點對最短路徑了!
再進階一點,如果此時圖有負權呢?我們前面已經提到,有負權的圖是不能跑 Dijkstra's 演算法的,但如果跑 $N$ 次 Bellman-Ford 演算法,時間複雜度會退化成 $O(N^2M)$,其實幾乎是輸給了 Floyd-Warshall 演算法。
- 沒錯,Floyd-Warshall 演算法也不受負邊權的影響,至於怎麼用 Floyd-Warshall 演算法處理負環,就交給讀者做思考了。
這裡處理的方法其實非常的進階,會需要使用到 Johnson's algorithm,但由於其涉及的理論稍微超出了我們當前的範疇,用處也不算太廣,這部分我們就留到未來的篇章再做介紹吧!
如果讀者有從不同的地方學習最短路徑的話,可能會發現不少地方會把 Dijkstra's 演算法的時間複雜度寫成 $O(M\log N)$ 而不是我們一直使用的 $O(M\log M)$,這兩者的差別是什麼呢?
有趣的是,這兩者可以說是幾乎沒有差。
這是因為在一張有向圖上,有用的邊頂多只有 $N\times (N-1)$ 條而已,也就是對於每一組點對 $(u, v)$,只有一條從 $u$ 到 $v$ 的邊有用而已,倘若真的有多條,那我們只要保留最短的那條就好啦!
因此,其實我們有$$O(\log M) = O(\log (N\times (N-1))) = O(\log N^2) = O(2\log N) = O(\log N)$$所以在最短路徑的情況下,不論寫 $O(\log M)$ 或是 $O(\log N)$,基本上都是一樣的。前面為了避免混淆我們都是寫 $O(\log M)$,不過其實寫成 $O(\log N)$ 是更多人的習慣,既然讀者都讀到這裡了,我們之後就回到 $O(\log N)$ 的懷抱吧。
畢竟每個演算法都還是有它們各自的優勢,為了讓讀者一目瞭然,我們來幫大家做個總整理。
| 演算法 | 時間複雜度 | 支援負邊/偵測負環 | 執行全點對最短路徑 |
|---|---|---|---|
| Bellman-Ford | $O(NM)$ | 是 | $O(N^2M)$ |
| Dijkstra's | $O(M\log N)$ | 否 | $O(N^3)$ 或 $O(NM\log N)$ |
| Floyd-Warshall | $O(N^3)$ | 是 | $O(N^3)$ |
有了這些基本認識後,希望讀者能更有概念的去根據題目需求來使用對應的演算法。
本文章沒有直接對應練習的習題,但若讀者希望對這些演算法了解得更透徹,可以考慮挑戰以下兩道習題來增加自己對最短路徑演算法的熟悉度。
Dijkstra(駭客題)
眾所周知 Dijkstra 演算法是一個能夠求得最短路的演算法,被廣泛使用在所有邊的邊權非負的時候。很多人會以為 Dijkstra 演算法在圖有負環的時候才會出現問題,但事實上只要圖有負邊就可能會讓 Dijkstra 演算法退化成指數時間複雜度。至於原因嘛,你為什麼不要試著自己找找看呢?
所以現在,給定一個 Dijkstra's 演算法的實作方式,請生成一張點數至多為 $31$ 且沒有負環的有向簡單圖使得程式執行結束後,從 priority_queue 拿出點數的次數盡量多次。
條件限制
你輸出的圖必須滿足:
- $2\leq n \leq 31$
- $0\leq m \leq n\times (n-1)$
- $-10^9\leq \text{邊權} \leq 10^9$
- 圖為簡單圖,也就是說圖沒有自環或是重邊。
- 圖沒有負環。
要讓從 priority_queue 拿出來的次數有多少請見原題的算分公式。
TASKSAUTHOR (SSSP 部份)
給定三份程式碼,分別實作了:
- Dijkstra's 演算法
- Floyd-Warshall 演算法
- Bellman-Ford 演算法
對於有序的任兩個演算法,你必須解決不同的子任務,每個子任務都會有相對應的限制,你的目標是要構造出一張圖,使得第一個演算法不會 TLE,且第二個演算法會 TLE。
詳細的說明請見原題。
註:本題有另一道需要對付的題目叫做 Mystery,與本文章的關係較為薄弱,若讀者只想練習跟本文章有關的知識,可以考慮只完成 SSSP 的部份。
條件限制
- 請見原題。